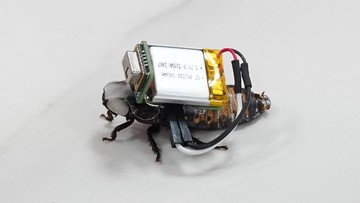
NUSA TENGGARA BARAT — Tim mahasiswa Universitas Diponegoro mengembangkan Roach Detect, sistem biohybrid robotics yang memanfaatkan kecoak Madagaskar untuk mencari korban di celah reruntuhan bencana. Inovasi ini menggabungkan electronic backpack berbasis mikrokontroler ESP32-C6 dengan sensor termal AMG8833 yang mampu mendeteksi suhu tubuh korban secara real-time. Pendekatan ini menjawab keterbatasan robot konvensional dan anjing SAR yang kerap tersangkut di ruang sempit.
Kecoak dipilih karena bentuk tubuhnya yang kecil dan kemampuannya merayap menelusuri celah. Sistem biohybrid juga tidak memerlukan energi tambahan untuk pergerakan, sehingga baterai hanya digunakan untuk menjalankan sensor dan jaringan kontrol.
Mengapa Kecoak Madagaskar Jadi Pilihan
Salah satu anggota tim, Verrill Varian Jaya Kusuma, menjelaskan bahwa Madagascar Hissing cockroach dipilih karena ukuran tubuhnya lebih besar, cangkangnya keras, dan tidak memiliki sayap. Karakteristik ini membuat pergerakannya lebih terkendali dibanding kecoak lokal.
"Jika kita menggunakan kecoak lokal, mereka sangat hiperaktif dan mudah terbang tak terkendali saat merasa terancam atau diberi stimulasi elektrik. Hal tersebut akan mengacaukan pembacaan orientasi Gyroscope MPU-6050 secara fatal," kata Verrill kepada CNNIndonesia.com, Sabtu (19/9).
Faktor higienitas turut menjadi pertimbangan. Kecoak lokal merupakan hama yang hidup di gorong-gorong dan berpotensi membawa bakteri serta penyakit. Kecoak Madagaskar tidak bersayap dan hanya merayap di permukaan, sehingga orientasi navigasinya saat diberi sinyal tegangan elektrik jauh lebih presisi dan stabil.
Cara Kerja Sistem Roach Detect
Pada sistem ini, kecoak menggunakan electronic backpack berbasis mikrokontroler yang berfungsi sebagai pusat kendali dan pemrosesan data. Otak pemrosesannya adalah mikrokontroler ESP32-C6 SuperMini yang terintegrasi dengan komunikasi WiFi built-in, mampu memproses data orientasi giroskop, sensor termal, hingga komunikasi nirkabel secara bersamaan.
Teknologi ini dilengkapi sensor kamera termal AMG8833 beresolusi 8x8. Data sensor kemudian diproses menggunakan AI di dalam modul ESP32-C6 untuk ditingkatkan resolusinya menjadi 32x32. Berbeda dengan kamera video biasa, kamera termal memungkinkan alat mendeteksi suhu tubuh korban secara akurat di area reruntuhan dengan intensitas debu tebal.
"Untuk kontrol pergerakan, kami menggunakan metode stimulasi elektrik (Electrical Stimulation-Based Navigation)," ujar Verrill.
Sistem mengirimkan pulsa gelombang kotak dengan tegangan 3V dan duty cycle 50 persen pada antena kecoak. Saat pulsa diberikan pada antena kanan atau kiri, kecoak merespons dengan berbelok secara semi-terkontrol. Kestabilan navigasi didukung modul sensor gerak MPU-6050 Gyroscope untuk memantau orientasi, serta sensor Time of Flight agar kecoak tidak menabrak objek di depannya.
Transmisi Data dan Potensi Swarm Robotics
Tim SAR di luar reruntuhan menerima transmisi data secara real-time via WiFi 2.4 GHz. Operator dapat melihat visualisasi matriks peta panas dan indikasi keberadaan korban berdasarkan pola suhu tubuh manusia dari layar monitor.
Sistem ini diklaim kompatibel untuk dikembangkan menjadi swarm robotics. Tim SAR dapat menyebarkan banyak unit kecoak sekaligus ke berbagai titik celah reruntuhan.
"Seluruh kecoak tersebut akan terhubung pada satu jaringan router yang sama, dan pergerakan serta temuan datanya dapat dipantau secara kolektif dari satu dashboard," jelas Verrill.
Uji Coba dan Rencana Pengembangan
Efektivitas Roach Detect telah teruji pada simulasi. Data uji coba menunjukkan keunggulannya menelusuri celah reruntuhan sangat sempit di area rentan longsor, kondisi di mana anjing penyelamat tidak bisa masuk dan penggunaan alat berat berisiko memperburuk keadaan.
Berbeda dengan robot konvensional yang sering tersangkut, boros baterai, dan rumit secara mekanis, Roach Detect memanfaatkan insting mobilitas alami makhluk hidup. Hasilnya lebih efisien, hemat daya, dan lincah bermanuver di struktur bangunan yang hancur.
Tim saat ini berfokus memangkas ukuran komponen hardware, mengintegrasikan AI pada sistem navigasi, serta memperluas jangkauan transmisi di medan yang terhalang beton tebal. Pengembangan ini nantinya memungkinkan kecoak bergerak otonom tanpa terus-menerus disetir manual, sekaligus lebih lincah dan tidak cepat lelah menggendong beban alat.